視線指向型 広域立体投影システム
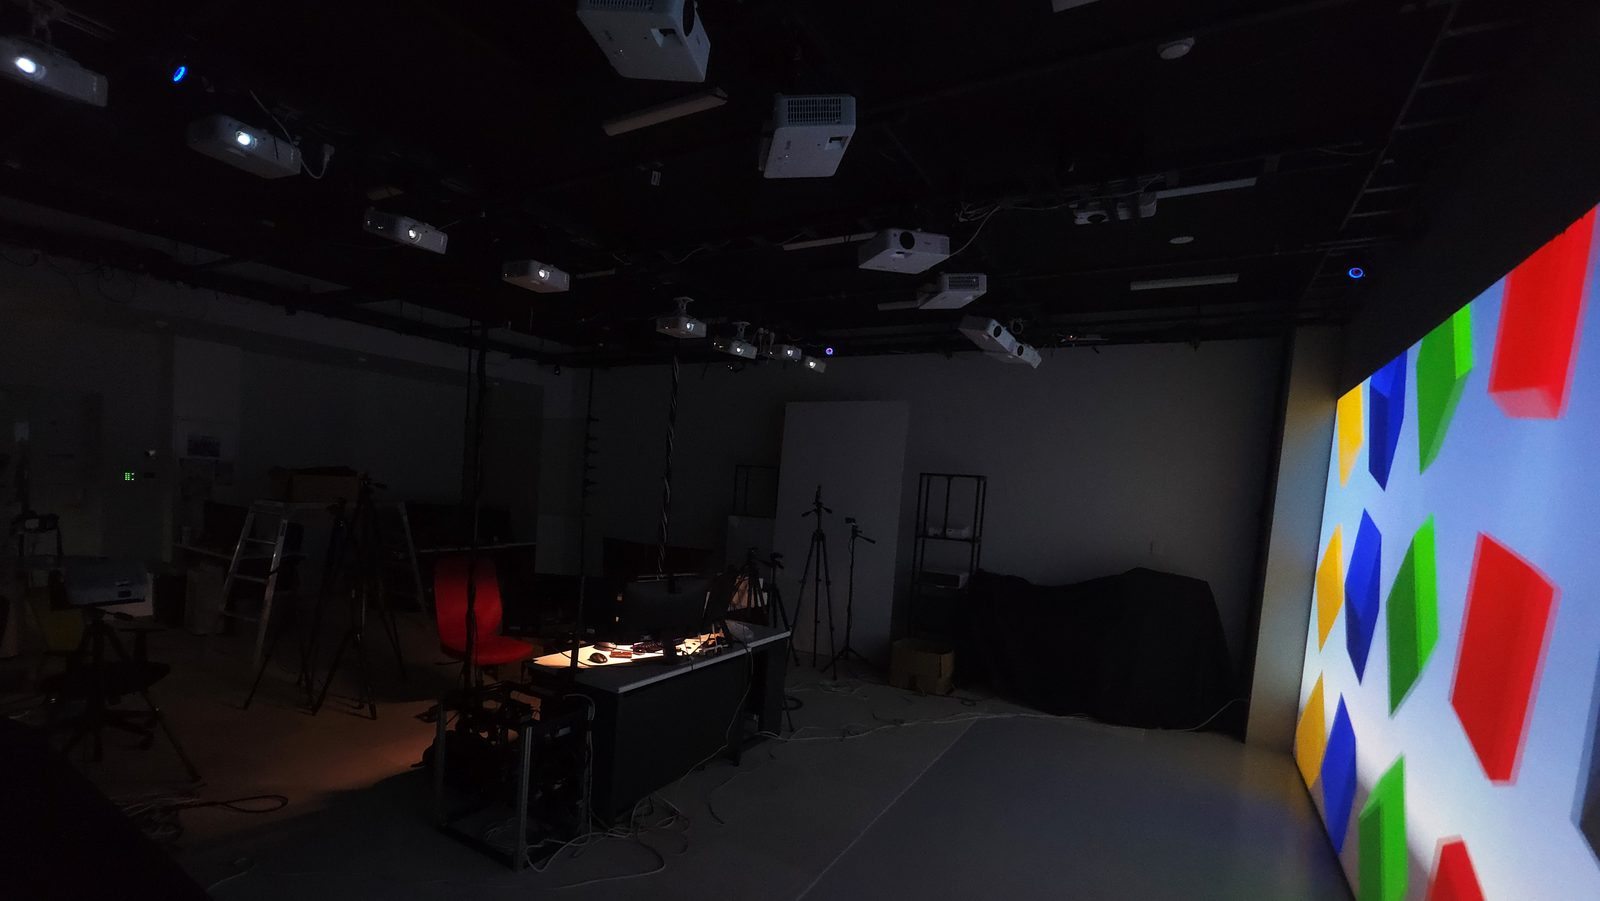
コンシューマ向けのプロジェクタ 8 台で、視野角約 110° の広い面に立体映像を出す研究。視線の先だけを立体にして、同期が要るプロジェクタを数台に絞り、専用の同期機構を使わずに済ませる。
- 成果
- SIGGRAPH 2026 Posters (筆頭、2026 年 7 月 ロサンゼルス)第31回 日本バーチャルリアリティ学会大会 口頭・ポスター発表 (2026 年 9 月)電気通信大学 目黒会賞 (卒業研究の発表に対して、同窓会「目黒会」が贈る賞)映像情報メディア学会 メディア工学研究会 優秀発表賞
論文 (ACM Digital Library)ポスターのページ (SIGGRAPH 2026)発表のページ (日本バーチャルリアリティ学会大会)受賞の告知 (電気通信大学)目黒会賞 (目黒会)
何を作ったか
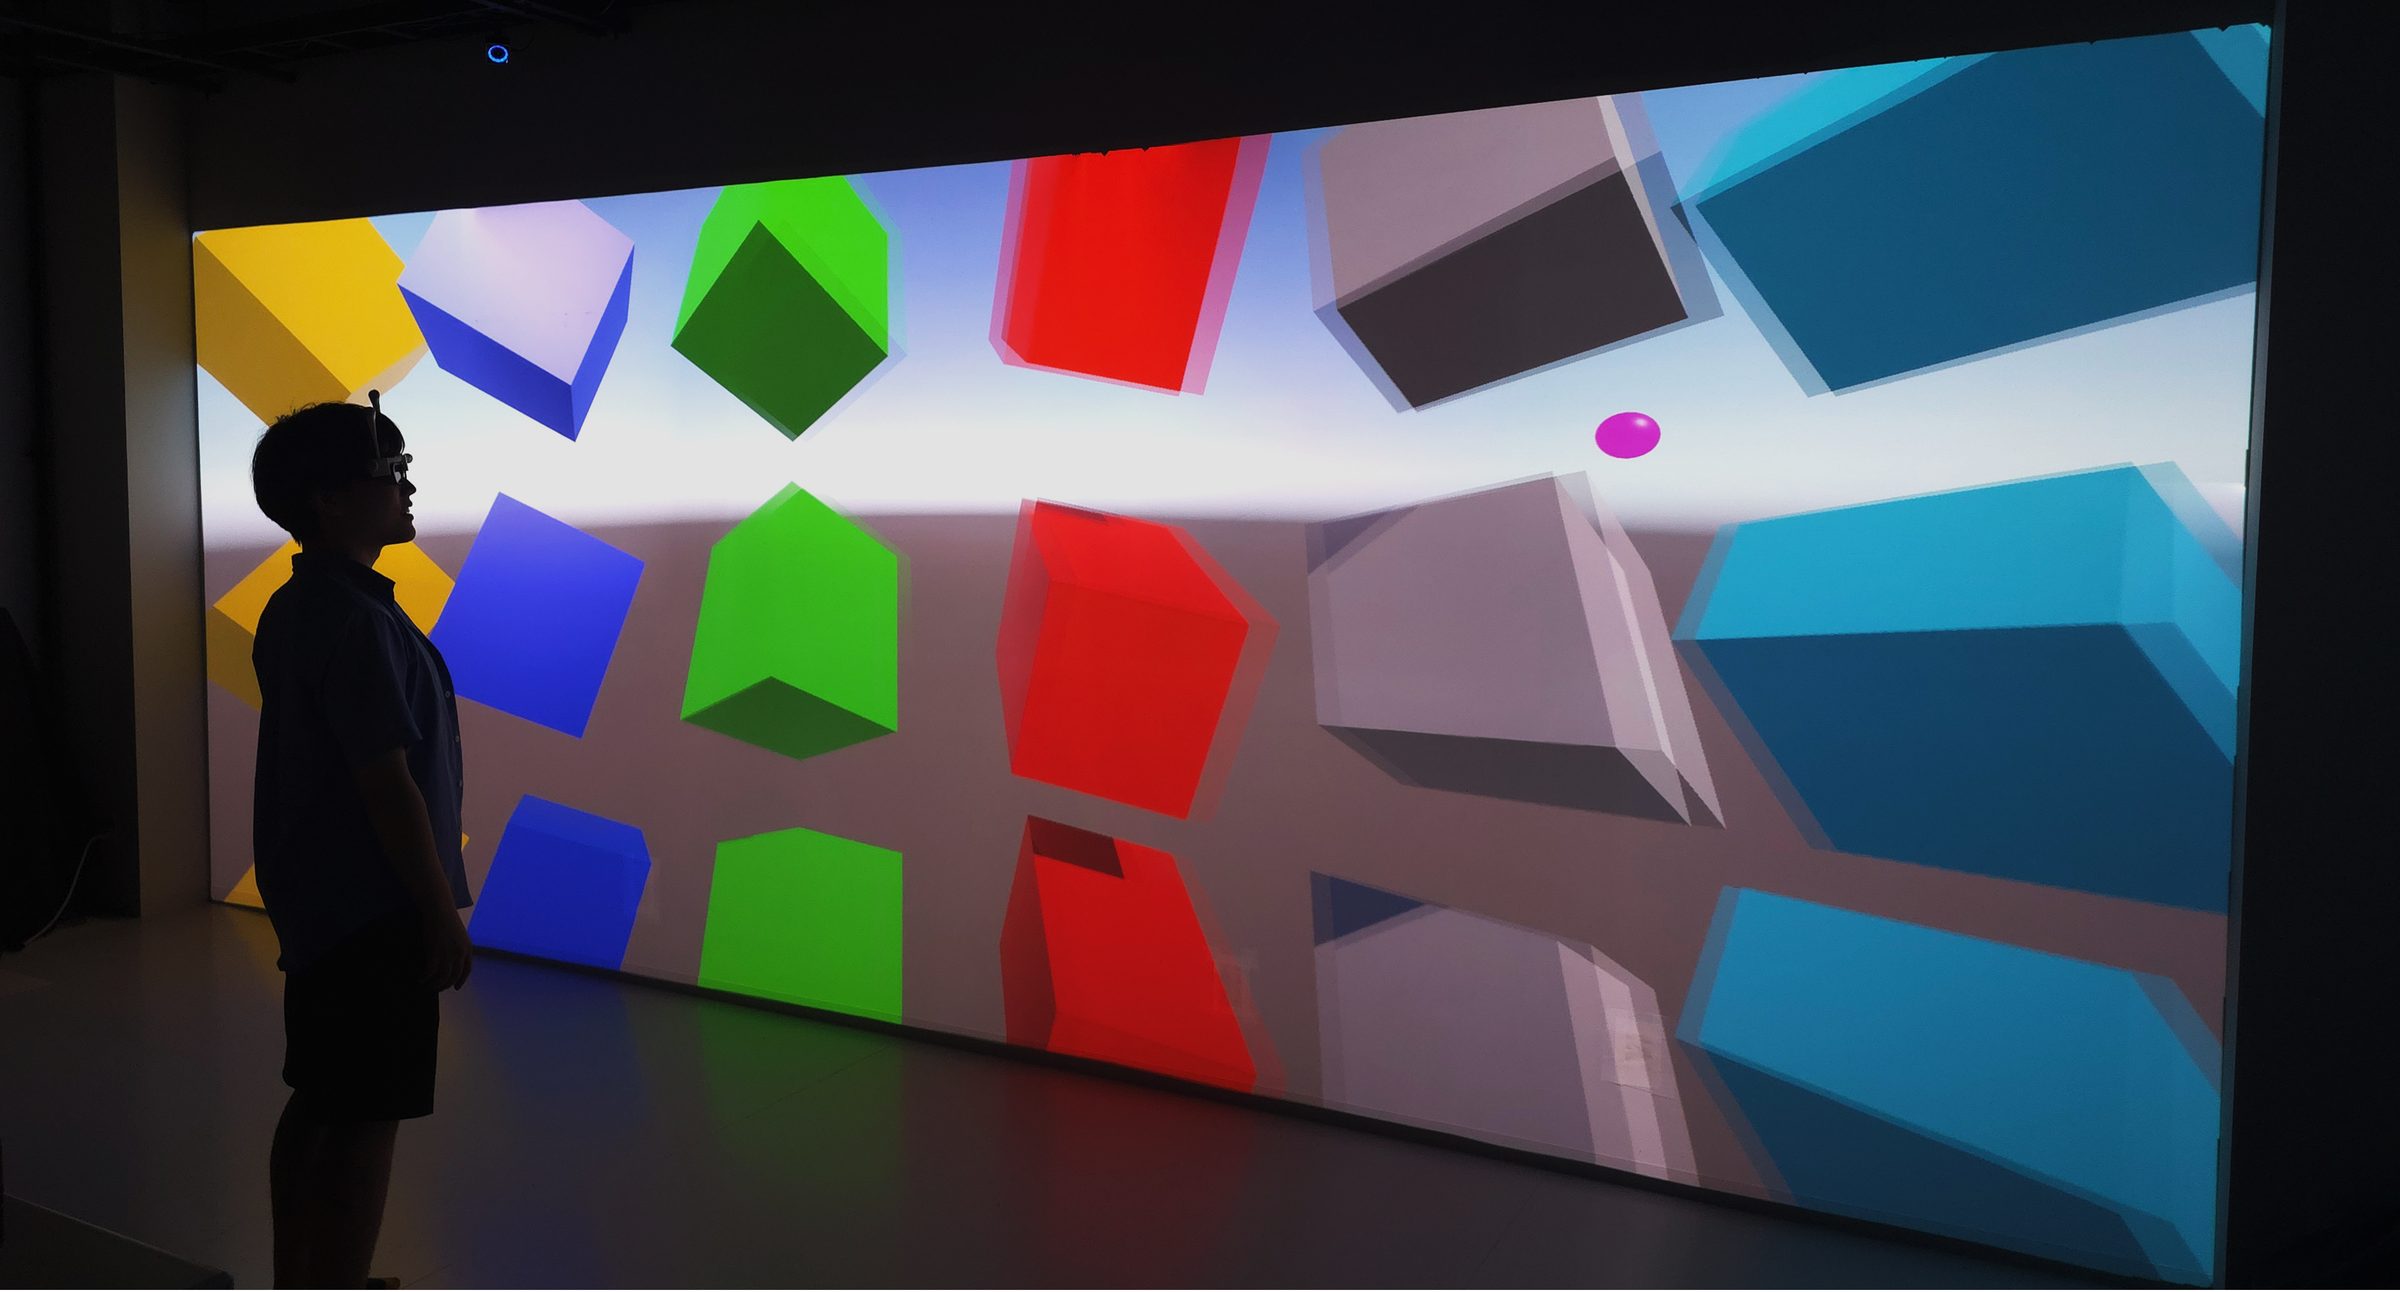
コンシューマ向けの 240Hz DLP プロジェクタ 8 台を 2 行 4 列に並べ、横約 6 m・縦約 2.5 m (SIGGRAPH の時点は縦 2 m で、その後に設置し直した) の面に立体映像を投影する。観察距離は 2 m で、水平の視野角は約 110° になる。
広い範囲を立体で見せるには、これまで高価な業務用プロジェクタを厳密に同期させるか、偏光方式で台数を倍にする必要があり、その費用が普及の壁になっていた。この研究では、専用の同期機構を使わず、台数も増やさずに広い範囲を立体で見せる。方式を考えるところから投影・頭部の追跡・シャッタの制御まで、システム全体を作った。
仕組み
- 局所的立体提示: 両眼立体視の能力は視野の中心で高く、周辺では急に下がる。そこで、視線の先の領域にだけ左右で視差のある映像を出し、視線が動けば領域も切り替える
- Guard Frame 仮想同期: 各プロジェクタが 左 / 黒 / 右 / 黒 の順に映像を出し、全台が同時に黒になる時間をつくる。シャッタはその間に切り替えるので、プロジェクタどうしを厳密に同期させなくてよい
- 2 つを組み合わせると、同期にかかるコストが表示の規模に左右されなくなる。台数を減らすことより、この性質を狙った
構成
- Unity 6.3 + URP (C#): 投影と制御の本体
- Direct3D 12 の DLL (C++): 240Hz 描画の安定化
- HLSL: 幾何補正のシェーダ
- ESP32 のファームウェア: 8 台の VSync の同時監視と IR 発光制御
- OptiTrack: 頭部の追跡 (6 自由度)
- 産業用カメラ + OpenCV: グレイコードと位相シフトによるプロジェクタの校正
- Blender: 8 台を配置した時の投影シミュレーション
発表と受賞
- SIGGRAPH 2026 Posters (筆頭著者): 2026 年 7 月にロサンゼルスで発表し、3 日間の展示で来場者と英語でやりとりした。採択率は 26% (379 件中 91 件)。論文は ACM Digital Library で公開されている (DOI 10.1145/3799825.3818702)。題目は “Wide-Area Stereoscopic Display with Asynchronous Projectors via Gaze-Contingent Localization and Guard Frames”
- 第31回 日本バーチャルリアリティ学会大会: 2026 年 9 月 8 日に口頭とポスターで発表した。題目は「視覚特性に基づく非同期プロジェクタ群による広域立体投影手法の検討」
- 映像情報メディア学会 メディア工学研究会 優秀発表賞 (2026 年 2 月): 題目は「コンシューマ向けプロジェクタを用いた視線指向型広域立体投影システムの構築」
- 電気通信大学 目黒会賞 (卒業研究の発表に対して、同窓会「目黒会」が贈る賞) (2026 年 3 月)
今の状況
卒業研究では、視線に追従して立体視が成り立ち、周辺が 2D であることは気にならないという手応えを得た。評価指標でも、注視点のまわり 60° で立体が成り立つ面積の割合 (3D カバー率) が平均 0.89 であることを示し、SIGGRAPH 2026 Posters と日本バーチャルリアリティ学会大会で発表した。
修士では、映像の品質を損なっていた複数の不具合を 1 つの原因に絞って解消し、解像度と輝度の均一性を大きく改善した。今は表示タイミングの制御をシミュレーションで確かめながら改良を進めている。この先の被験者実験で、周辺で立体視をどこまで省けるかを確かめる。